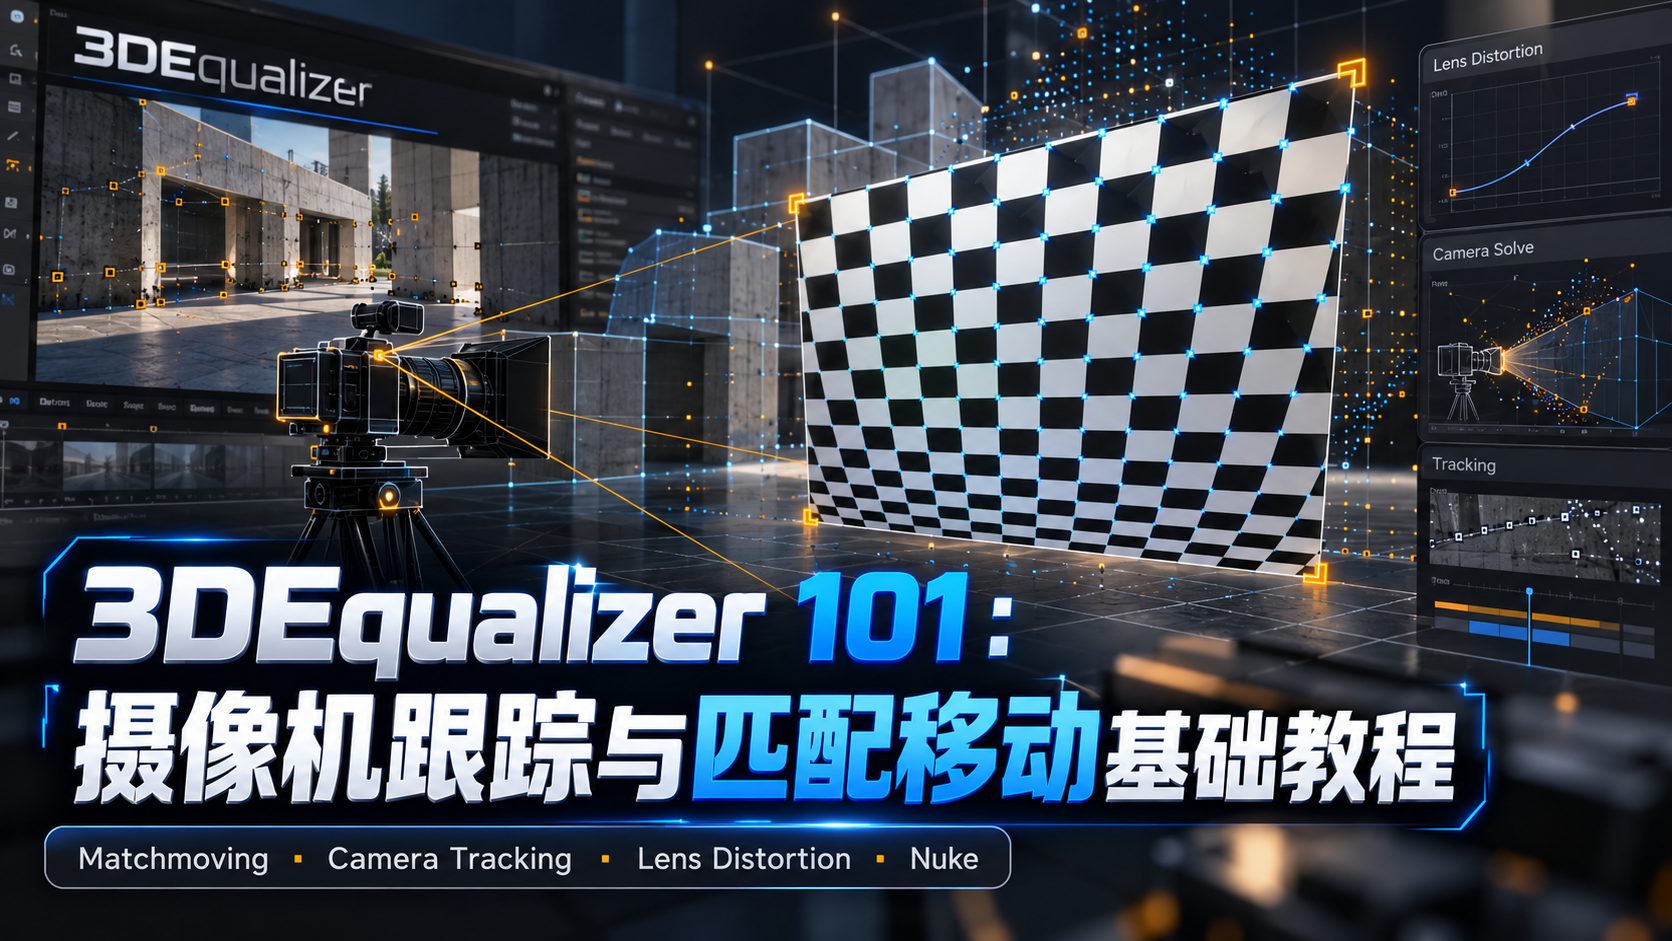


3DEqualizer 101
3DEqualizer 101 是一套围绕影视 Matchmoving(匹配移动) 与 Camera Tracking(摄像机跟踪) 展开的基础课程。课程以 3DEqualizer 为核心,从跟踪原理、镜头参数设置和二维特征跟踪开始,逐步讲解摄像机反求、镜头畸变校准、三维场景重建及复杂镜头的跟踪处理,并涉及向 Nuke 导出数据的合成流程。
核心课程内容
-
01|基础概念与软件操作:理解 视差(Parallax)、相机运动和匹配移动原理,熟悉 3DEqualizer 界面、摄像机属性、镜头属性、点组(Point Group)、根帧与相机运动约束。
-
02|自动跟踪与手动跟踪:掌握 Auto Tracking 与 Manual Tracking,学习图案、标记和边角跟踪模式,以及搜索区域、跟踪方向、点权重和 Deviation Browser(偏差浏览器) 的使用。
-
03|镜头畸变与摄像机反求:设置传感器尺寸、焦距和镜头畸变模型,通过 Distortion Grid(畸变网格) 测量畸变,使用 Parameter Adjustment 的暴力搜索与自适应调整优化焦距,并检查 2D/3D 跟踪误差。
-
04|Nuke 数据导出与合成:将摄像机和镜头畸变参数导出至 Nuke,使用 Lens Distortion Node 的 Distort 模式匹配实拍画面,避免对原始底片进行不必要的重复变形。
-
05|镜头呼吸与动态畸变:通过不同对焦距离的网格建立 Lens Breathing(镜头呼吸) 预设,计算动态畸变关键帧,使用 Smooth Tangents 平滑曲线,使畸变随对焦距离变化。
-
06|复杂镜头与多摄像机跟踪:使用固定相机位置约束处理低视差镜头,通过 Reference Camera(参考摄像机) 补充视差,并结合根帧、距离约束及 Transposes 完成分段相机求解、姿态拼接和坐标系统一。
-
07|三维场景重建与几何体跟踪:利用参考照片重建场景、创建代理几何,通过 Line Up、Store Pose、Extract Vertex 和几何体投影,将跟踪点与已知场景坐标对齐,辅助摄像机求解。
-
08|动态变焦曲线计算:导入摄影测量几何体,使用 Zoom Curve 求解动态焦距变化,并通过 Fine Tune、Enhanced Convergence 和偏差尖峰优化,调整变焦曲线与相机解算结果。
本站内容用于软件技术学习与流程研究。请支持课程原作者,并遵守相关软件及素材许可协议。
260464
本站所发布的课程、教程及相关素材均来源于互联网, 仅供学习与交流之目的, 版权归原作者或原版权所有者所有。
本站内容仅作为试看与参考使用, 请勿用于任何商业用途。 若相关内容对您有帮助, 请务必支持正版,购买官方授权版本。
请您在下载或观看后, 于 24 小时内 主动删除相关内容。 本站不参与任何课程或素材的制作、 录制及商业授权行为。
如本站内容无意中侵犯了您的合法权益, 请及时与我联系, 我们将在核实后第一时间删除或处理。
联系邮箱: 1735623125@qq.com






暂无评论内容